01本篇适用条件
用于获批、状态适合且经培训人员执行的小鼠运动协调测定。不得用自制高台代替经过安全评估的商业装置。本页示例为直径 3 cm 转杆、4→40 rpm 线性加速 300 秒、3 次试次和 15 分钟间隔,均是待验证教学参数;体型、疾病、表面摩擦与设备会改变表现,弱小或受损动物须事先评估。
02实验原理
主要读数可定义为从加速起点到预设终止事件的时间。跌落、主动跳离、被动抱杆随转和达到上限应区分编码;抱杆并不等于持续行走。熟悉和重复会产生学习效应,必须固定训练量与测试顺序。
03安全与适用范围
仅供已完成设施准入、相关技能培训且纳入有效伦理批准的人员执行。先核对动物状态、操作范围与批准版本;出现疼痛、受伤、呼吸或活动异常时停止测定并依获批福利路径联系兽医。体重、肿瘤负担及行为触发条件填入本项目获批值,不采用本页数字作为通用人道终点。优先福利,不能为补齐数据延迟处置。
04材料与仪器
- 具备落下检测、分隔与缓冲/安全接收设计的商业小鼠转棒。
- 计时器、参数导出/录像、适配清洁用品及合格转移器具。
- 预设事件规则、试次表、培训者与获批福利停止条件。
05配液与用量
| 部件/文件 | 教学设置 | 核对 |
|---|---|---|
| 转杆 | 直径 3 cm;同一表面 | 无裂损,摩擦一致 |
| 加速程序 | 4→40 rpm,300 s | 实际转速与计时符合设备核查 |
| 试次计划 | 3 次,间隔 15 min | 培训量与总次数另行获批 |
| 接收区 | 厂家认可的安全设计 | 缓冲、检测、边缘防护完整 |
06时间安排
| 教学时间 | 工作 | 终点 |
|---|---|---|
| 前 1 天 | 按获批计划熟悉装置 | 统一训练量与记录 |
| 当天前 25 分钟 | 核查转速、感应与安全结构 | 无动物全程试运行 |
| 试次 1/2/3 | 每次最多 300 秒示例 | 事件或时间上限即终止 |
| 试次间 | 示例至少 15 分钟回笼休息 | 记录实际时长和状态 |
| 当日结束 | 核对录像与传感器输出 | 盲态事件复核 |
07开始前的准备
先由培训者演示安全放置、及时接收、停止与紧急断电。预设“首次被动完整旋转”等事件是否为终点,并写清跳离与放置失败如何编码、是否补试及最高尝试数。保留原始记录,不沿用其他论文的“前 5 秒一律作废”而不评估本模型真实缺陷。
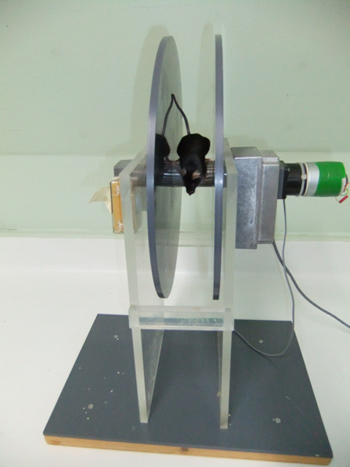
原文Figure 1:转棒装置全貌。用于辨认装置及影响抓握的杆面;图中设备不能替代本机说明和安全核验。 所有原图panel、坐标与图例均保留。
原文Figure 2:转棒带纵向纹路的杆面细节。用于辨认装置及影响抓握的杆面;图中设备不能替代本机说明和安全核验。 所有原图panel、坐标与图例均保留。
08逐步操作
- 检查动物身份、健康与近期测试史,确认训练与休息符合计划;明显异常者先联系兽医,不把无法站稳当作训练不足。
- 检查转杆、分隔、接收区及传感器,确保每个通道状态一致;安全结构缺件即停用,不能手托替代。
- 在无动物情况下运行完整加速程序,核对开始/终点转速、加速时长与记录触发;保存参数版本和设备 ID。
- 准备中性 ID 工作单,随机或平衡动物与通道/日内顺序;记录体重、年龄等计划协变量,避免组别与通道重合。
- 按设施计划完成测试房适应,使用已签认转移方法,将动物安全放在起始低速转杆上,身体朝向使其可向前行走。
- 确认四肢获得支撑后依统一规则开始计时和加速;起点定义必须与软件一致,不把等待放置的时间计入行走时间。
- 持续观察,区分主动行走、转身、抱杆随转、主动跳离和跌落。达到预设终止事件立即结束该试次,防止长时间被动翻转。
- 安全接收并送回原笼,记录实际事件、潜伏期、终止转速及状态。若装置误触发或放置失败,写技术原因并按预设上限决定是否补试。
- 本例试次间回笼至少休息 15 分钟,实际须获批;不在笼外连续重复。异常、疲劳或不能继续者停止余下试次并报告。
- 依相同程序完成计划试次;达到 300 秒者标记“到上限”,不能把它解释为真实耐受极限恰为 300 秒。
- 本例线性加速率为(40−4)/300=0.12 rpm/s;若 100 秒终止,对应 16 rpm。此算术仅用于核对程序,实际转速以设备有效记录为准。
- 按预设规则汇总,例如 100、120、140 秒平均 120 秒;同时保留逐试次学习趋势。报告训练量、加速率、表面与事件定义,不能只挑最佳一次。
09结果判断与质控
应输出每个动物各试次的实际时长、事件类型和上限状态,而非只给一个总分。教学例 100 秒对应 16 rpm,三次均值 120 秒;它们不是正常值。转棒受协调、力量、学习、体重与动机共同影响,不单独等同肌力或某种疾病。
10实验记录模板
| 日期/动物 ID | 通道/参数版 | 训练情况 | 试次/起止 | 潜伏期 s/转速 | 事件类型/上限 | 休息 min | 有效性与复核 |
|---|---|---|---|---|---|---|---|
| 〔填写〕 | 〔填写〕 | 〔填写〕 | 〔逐次〕 | 〔实测〕 | 〔跌落/抱杆等〕 | 〔实际〕 | 〔依据与人员〕 |
11常见问题与排错
总是抱杆转圈
按预设事件终止;检查杆表面和体型适配,不能边做边改摩擦使某组更容易走。
所有动物都到时间上限
提示天花板效应,后续方案调整需先验证和获批;本批如实报告,不临时延长到疲劳。
一个通道读数异常
用无动物核查与录像确认,记录设备偏差并暂停该通道;不能把传感器漏记当作动物坚持更久。
12参考资料
- Deacon,2013:Measuring Motor Coordination in Mice:转棒结构、运动与抱杆判定;原文加速设置不同,本篇 300 秒程序为教学示例。
- ARRIVE 2.0:设计、随机/盲法、排除和福利报告要求。
做完最后一步,再核对原始记录。填写实际用量、起止时间与观察结果;遇到异常,先记录,再查看排错说明。